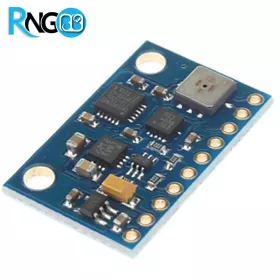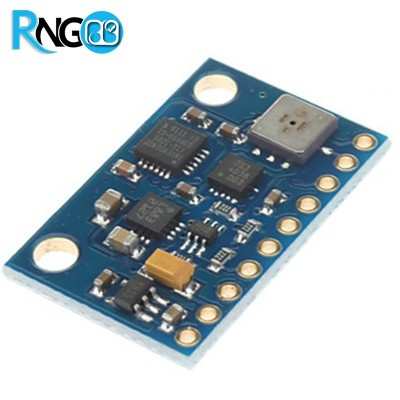


ماژول IMU ده محور GY-80 چیست؟
ماژول GY-80 یک برد چندسنسوره 10DOF است که چهار سنسور ADXL345، L3G4200D، HMC5883L و BMP085 را روی یک برد جمع کرده است. این ترکیب امکان اندازهگیری شتاب، سرعت زاویهای، میدان مغناطیسی و فشار هوا را فراهم میکند.
ارتباط سنسورها از طریق I2C انجام میشود و GY-80 برای رباتهای پرنده، خودروهای هوشمند، سیستمهای ناوبری و پروژههای AHRS کاربرد دارد.
سنسورهای ماژول GY-80
| سنسور | وظیفه | مشخصه مهم |
|---|---|---|
| ADXL345 | شتابسنج 3 محوره | ±2g تا ±16g |
| L3G4200D | ژیروسکوپ 3 محوره | ±250 / ±500 / ±2000 dps |
| HMC5883L | مغناطیسسنج 3 محوره | قطبنما و تشخیص جهت مغناطیسی |
| BMP085 | فشارسنج بارومتریک | 300 تا 1100hPa |
چرا GY-80 را 10DOF مینامند؟
این عنوان از ترکیب 3 محور شتاب + 3 محور ژیروسکوپ + 3 محور میدان مغناطیسی + فشار بارومتریک به دست میآید و در بازار با عنوان IMU ده محور یا 10DOF شناخته میشود.
شتابسنج ADXL345
ADXL345 شتاب را در سه محور اندازهگیری میکند و دارای رنجهای قابل انتخاب ±2g، ±4g، ±8g و ±16g است. از اطلاعات آن میتوان برای تشخیص حرکت، ضربه و تخمین شیب استفاده کرد.
ژیروسکوپ L3G4200D
L3G4200D سرعت زاویهای را در سه محور اندازه میگیرد و دارای محدودههای ±250، ±500 و ±2000 درجه بر ثانیه است.
قطبنمای HMC5883L
HMC5883L میدان مغناطیسی را در سه محور اندازهگیری میکند و پس از کالیبراسیون میتوان از آن برای تعیین Heading و جهتیابی استفاده کرد.
فشارسنج BMP085
BMP085 فشار هوا را در محدوده 300 تا 1100hPa اندازهگیری میکند. با پردازش فشار بارومتریک میتوان تغییرات ارتفاع را نیز تخمین زد.
کاربردهای ماژول GY-80
- کوادکوپتر و رباتهای پرنده
- خودرو و ربات هوشمند
- سیستمهای AHRS و Sensor Fusion
- ناوبری و کنترل وضعیت
- تخمین ارتفاع بارومتریک
- پروژههای تحقیقاتی و آموزشی
GY-80 در سیستم ناوبری چه کاری انجام میدهد؟
برای مثال در یک ربات پرنده، ADXL345 شتاب، L3G4200D سرعت زاویهای، HMC5883L جهت میدان مغناطیسی و BMP085 فشار هوا را اندازه میگیرد. کنترلر میتواند با ترکیب و فیلترکردن این دادهها، وضعیت حرکتی و جهت ربات را تخمین بزند.
در کنار GPS نیز میتوان اطلاعات موقعیت ماهوارهای را با داده سنسورها ترکیب کرد؛ اما خود GY-80 مختصات جغرافیایی یا سرعت GPS را اندازهگیری نمیکند.
مقایسه GY-80 با سنسورهای تکی
| ویژگی | GY-80 | سنسور تکی |
|---|---|---|
| شتاب | دارد | وابسته به سنسور |
| سرعت زاویهای | دارد | وابسته به سنسور |
| میدان مغناطیسی | دارد | وابسته به سنسور |
| فشار هوا | دارد | وابسته به سنسور |
اشتباهات رایج
- تصور اینکه GY-80 مستقیماً موقعیت GPS را مشخص میکند
- استفاده از قطبنما بدون کالیبراسیون
- در نظر گرفتن شتابسنج بهعنوان سنسور مستقیم سرعت
- استفاده از داده خام سنسورها بدون فیلتر و Sensor Fusion
دیتاشیت سنسورهای GY-80
GY-80 هر چهار بخش را روی یک برد و با رابط I2C در اختیار کنترلر قرار میدهد.
سؤالات متداول
ماژول GY-80 از چه سنسورهایی تشکیل شده است؟
نسخه کلاسیک آن شامل ADXL345، L3G4200D، HMC5883L و BMP085 است.
آیا GY-80 برای کوادکوپتر مناسب است؟
برای پروژههای کنترل پرواز و تحقیقاتی قابل استفاده است و دادههای شتاب، چرخش، میدان مغناطیسی و فشار را فراهم میکند؛ پیادهسازی کنترل پرواز به پردازش و Sensor Fusion مناسب نیاز دارد.
ارتباط GY-80 با میکروکنترلر چیست؟
در نسخه کلاسیک GY-80، سنسورهای روی برد از طریق باس I2C قابل دسترسی هستند.
جمعبندی
ماژول IMU ده محور GY-80 با ترکیب شتابسنج، ژیروسکوپ، مغناطیسسنج و فشارسنج، راهکاری جمعوجور برای رباتیک، ناوبری، کنترل پرواز و پروژههای Sensor Fusion است.