
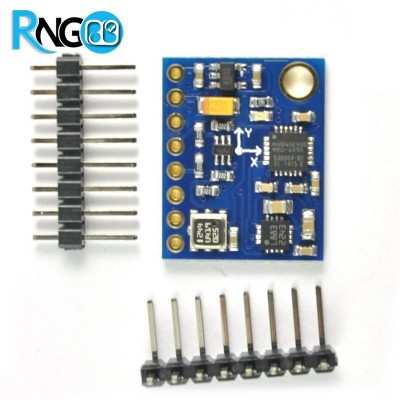


ماژول IMU ده محوره GY-87 چیست؟
ماژول GY-87 یک برد IMU چندسنسوره است که اطلاعات موردنیاز برای 10 درجه آزادی را روی یک برد کوچک فراهم میکند. در نسخه مجهز به MPU6050، HMC5883L و BMP180 میتوان شتاب، سرعت زاویهای، میدان مغناطیسی و فشار هوا را اندازهگیری کرد.
ارتباط سنسورها با میکروکنترلر از طریق I2C انجام میشود و این ترکیب برای رباتیک، ناوبری، کنترل پرواز و پیادهسازی نرمافزاری AHRS کاربرد دارد.
اجزای تشکیلدهنده ماژول GY-87
| سنسور | وظیفه | درجه آزادی |
|---|---|---|
| MPU6050 | شتابسنج 3 محور + ژیروسکوپ 3 محور | 6DOF |
| HMC5883L | مغناطیسسنج و قطبنمای 3 محور | 3DOF |
| BMP180 | فشار بارومتریک و تخمین ارتفاع | 1DOF |
MPU6050؛ شتابسنج و ژیروسکوپ
MPU6050 دارای شتابسنج و ژیروسکوپ سهمحوره با ADCهای 16 بیتی است. محدوده شتاب آن روی ±2g، ±4g، ±8g و ±16g و محدوده ژیروسکوپ روی ±250، ±500، ±1000 و ±2000 درجه بر ثانیه قابل تنظیم است.
این تراشه همچنین دارای FIFO با ظرفیت 1024 بایت، DMP و سنسور دمای داخلی با محدوده کاری اعلامشده 40- تا 85+ درجه سانتیگراد است.
HMC5883L؛ قطبنمای سه محوره
HMC5883L میدان مغناطیسی را در سه محور اندازهگیری میکند و برای تعیین Heading و جهتیابی استفاده میشود. این سنسور دارای ADC دوازدهبیتی و محدوده میدان قابل تنظیم تا حدود ±8 گاوس است.
BMP180؛ فشارسنج و تخمین ارتفاع
BMP180 یک فشارسنج دیجیتال با محدوده 300 تا 1100hPa است. از فشار اندازهگیریشده میتوان برای تخمین ارتفاع استفاده کرد؛ محدوده فشار آن در اتمسفر استاندارد تقریباً با ارتفاع 500 متر زیر سطح دریا تا 9000 متر بالاتر از سطح دریا متناظر است.
آیا GY-87 یک AHRS کامل است؟
GY-87 اطلاعات لازم برای ساخت یک سیستم AHRS را فراهم میکند، اما خود برد بهتنهایی خروجی نهایی Roll، Pitch، Yaw و Heading دقیق را تضمین نمیکند. برای این کار باید داده سنسورها با الگوریتمهای Sensor Fusion و کالیبراسیون مناسب پردازش شوند.
کاربردهای ماژول GY-87
- کنترل پرواز کوادکوپتر و ربات پرنده
- سیستمهای AHRS و تعیین وضعیت
- رباتیک و ناوبری
- اندازهگیری شیب و چرخش
- تخمین ارتفاع با فشار بارومتریک
- سامانههای صنعتی و تحقیقاتی
مثال واقعی
در یک ربات پرنده، MPU6050 حرکت و چرخش را اندازه میگیرد، HMC5883L اطلاعات جهت مغناطیسی را فراهم میکند و BMP180 تغییرات فشار را برای تخمین ارتفاع در اختیار کنترلر قرار میدهد. ترکیب نرمافزاری این دادهها امکان ساخت سیستم ناوبری و کنترل وضعیت را فراهم میکند.
اشتباهات رایج
- تصور اینکه GY-87 بدون پردازش نرمافزاری یک AHRS کامل است
- استفاده از قطبنما بدون کالیبراسیون Hard Iron و Soft Iron
- قرار دادن ماژول نزدیک موتور، سیم جریان بالا یا آهنربا
- استفاده از کتابخانه HMC5883L بدون بررسی تراشه واقعی برد
آموزش و دیتاشیت
GY-87 این سنسورها را روی یک برد کوچک و با رابط I2C در اختیار پروژه قرار میدهد.
سؤالات متداول
چرا GY-87 را IMU ده محوره مینامند؟
به دلیل ترکیب 6 محور MPU6050، سه محور مغناطیسسنج و یک پارامتر فشار بارومتریک، مجموعاً بهعنوان 10DOF شناخته میشود.
آیا GY-87 برای کوادکوپتر مناسب است؟
بله؛ اطلاعات حرکتی، جهت و فشار موردنیاز بسیاری از پروژههای کنترل پرواز را فراهم میکند، اما به پردازش و Sensor Fusion مناسب نیاز دارد.
ارتباط GY-87 با میکروکنترلر چیست؟
ارتباط اصلی سنسورهای این برد از طریق رابط I2C انجام میشود.
جمعبندی
ماژول IMU ده محوره GY-87 با ترکیب شتابسنج، ژیروسکوپ، مغناطیسسنج و فشارسنج، یک راهکار جمعوجور برای پروژههای رباتیک، ناوبری، کنترل پرواز و AHRS است.


