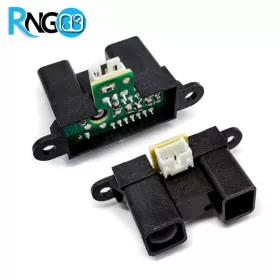




معرفی سنسور فاصله Sharp GP2Y0A02YK
سنسور فاصله GP2Y0A02YK از خانواده سنسورهای فاصلهسنج مادون قرمز Sharp است که برای تشخیص فاصله اجسام در محدوده تقریبی 20 تا 150 سانتیمتر طراحی شده است. این سنسور اطلاعات فاصله را به شکل یک سیگنال آنالوگ در اختیار مدار کنترل قرار میدهد.
برد بیشتر نسبت به مدل GP2Y0A21YK باعث میشود GP2Y0A02YK برای رباتهایی که باید موانع را از فاصله بیشتری تشخیص دهند و پروژههای اندازهگیری موقعیت گزینه مناسبتری برای بررسی باشد.
مشخصات سنسور فاصله GP2Y0A02YK
| مدل | GP2Y0A02YK |
| برند | Sharp |
| نوع | سنسور فاصله مادون قرمز |
| محدوده اندازهگیری اسمی | حدود 20 تا 150 سانتیمتر |
| نوع خروجی | آنالوگ |
| روش اندازهگیری | اپتیکی با استفاده از نور مادون قرمز |
| کاربرد | رباتیک، Arduino، تشخیص مانع و اندازهگیری فاصله |
GP2Y0A02YK چگونه فاصله را تشخیص میدهد؟
فرستنده داخلی سنسور نور مادون قرمز را به سمت جسم ارسال میکند. پس از برخورد نور با سطح جسم، بخشی از آن به سیستم اپتیکی گیرنده بازمیگردد.
سنسور با استفاده از ساختار اپتیکی داخلی و تغییر موقعیت نور بازتابشده، اطلاعات مربوط به فاصله را استخراج کرده و در خروجی یک ولتاژ آنالوگ وابسته به فاصله ایجاد میکند.
خروجی آنالوگ GP2Y0A02YK چگونه خوانده میشود؟
خروجی سنسور را میتوان به ADC یک میکروکنترلر مانند Arduino متصل کرد. مقدار ADC خواندهشده سپس با استفاده از منحنی مشخصه سنسور یا دادههای کالیبراسیون به فاصله تقریبی تبدیل میشود.
نکته مهم این است که رابطه ولتاژ خروجی و فاصله خطی نیست. بنابراین استفاده از یک ضریب ثابت برای تبدیل ولتاژ به سانتیمتر روش دقیقی محسوب نمیشود.
کاربردهای سنسور GP2Y0A02YK
تشخیص مانع در ربات
ربات میتواند فاصله تقریبی خود تا مانع را بررسی کرده و پیش از برخورد، سرعت را کاهش دهد یا مسیر حرکت را تغییر دهد.
اندازهگیری موقعیت جسم
در برخی مکانیزمهای الکترونیکی میتوان از خروجی سنسور برای بررسی تغییر فاصله و موقعیت تقریبی اجسام استفاده کرد.
پروژههای Arduino
GP2Y0A02YK برای پروژههای آموزشی مرتبط با ADC، پردازش سنسور، کالیبراسیون و کنترل حرکت بر اساس فاصله کاربرد دارد.
مثال واقعی؛ ربات با تشخیص مانع از فاصله بیشتر
فرض کنید یک ربات متحرک باید قبل از نزدیک شدن بیش از حد به مانع سرعت خود را کاهش دهد. GP2Y0A02YK در جلوی ربات نصب شده و کنترلر بهطور پیوسته خروجی آنالوگ آن را میخواند.
با نزدیک شدن مانع، مقدار خروجی تغییر میکند. برنامه میتواند پس از تبدیل مقدار سنسور به فاصله تقریبی، سرعت موتور را کاهش داده و در فاصله تعیینشده فرمان توقف یا تغییر مسیر صادر کند.
مقایسه GP2Y0A02YK با GP2Y0A21YK
| ویژگی | GP2Y0A02YK | GP2Y0A21YK |
|---|---|---|
| نوع | فاصلهسنج IR | فاصلهسنج IR |
| محدوده اسمی | حدود 20 تا 150cm | حدود 10 تا 80cm |
| خروجی | آنالوگ | آنالوگ |
| برد بیشتر | بله | خیر |
| تشخیص در فاصله نزدیکتر | از حدود 20cm | از حدود 10cm |
| انتخاب مناسب برای | فاصله متوسط و بیشتر | فاصله نزدیکتر |
اشتباهات رایج هنگام استفاده از GP2Y0A02YK
استفاده در فاصله کمتر از محدوده کاری، فرض خطی بودن خروجی، تبدیل ADC به سانتیمتر بدون استفاده از منحنی مناسب، بیتوجهی به زاویه سطح و انتخاب این مدل صرفاً به دلیل برد بیشتر از اشتباهات رایج هستند.
GP2Y0A02YK یا GP2Y0A21YK؛ کدام مناسبتر است؟
اگر فاصله موردنظر پروژه عمدتاً بین حدود 20 تا 150 سانتیمتر قرار دارد، سنسور فاصله GP2Y0A02YK محدوده مناسبتری ارائه میدهد.
اما اگر پروژه باید اجسام را از فاصله حدود 10 سانتیمتر نیز اندازهگیری کند و به برد 150 سانتیمتری نیازی ندارید، GP2Y0A21YK ارزش بررسی بیشتری دارد. انتخاب باید بر اساس محدوده واقعی پروژه انجام شود.
برای مشاهده سایر سنسورها و قطعات رباتیک به فروشگاه RNGO و برای مطالعه آموزشهای الکترونیک به وبسایت RNGO مراجعه کنید.
اگر محدوده 20 تا 150 سانتیمتر با نیاز پروژهات هماهنگ است، GP2Y0A02YK را برای تست و ساخت مدار انتخاب کن.
خرید مستقیم GP2Y0A02YKسوالات متداول
محدوده اندازهگیری GP2Y0A02YK چقدر است؟
محدوده اسمی این سنسور حدود 20 تا 150 سانتیمتر است. نتیجه عملی میتواند تحت تأثیر شرایط نصب و سطح جسم قرار گیرد.
تفاوت GP2Y0A02YK و GP2Y0A21YK چیست؟
تفاوت مهم آنها محدوده اندازهگیری است. GP2Y0A02YK حدود 20 تا 150 سانتیمتر و GP2Y0A21YK حدود 10 تا 80 سانتیمتر را پوشش میدهد.
آیا GP2Y0A02YK به Arduino متصل میشود؟
بله. خروجی آنالوگ سنسور را میتوان توسط ADC آردوینو خواند. برای تبدیل مقدار خواندهشده به فاصله، باید از منحنی مشخصه یا کالیبراسیون مناسب استفاده شود.
جمعبندی
ماژول تشخیص فاصله مادون قرمز شارپ GP2Y0A02YK یک سنسور IR با خروجی آنالوگ برای اندازهگیری فاصله در محدوده تقریبی 20 تا 150 سانتیمتر است. برد بیشتر نسبت به GP2Y0A21YK آن را برای رباتیک و پروژههایی که به تشخیص اجسام در فاصله بیشتری نیاز دارند مناسب میکند. برای دستیابی به نتیجه بهتر، کالیبراسیون خروجی آنالوگ در شرایط واقعی پروژه توصیه میشود.